日立,危険予知する自動運転技術を開発

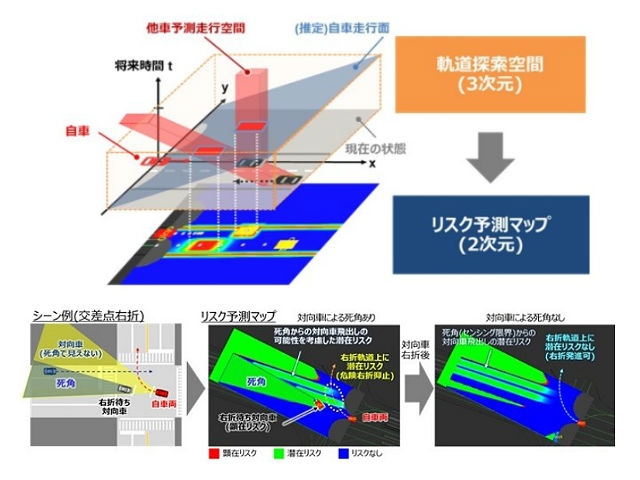
日立オートモティブシステムズは,自動運転における走行制御の判断を行なうAD ECU(自動運転用電子制御ユニット)が,走行環境の潜在的なリスクを予測し,疑似的にマップ化して認識することで,予測したリスクを回避できるよう走行制御する自動運転技術を開発した(ニュースリリース)。

一般道における自動運転の実用化には,他車や歩行者等の移動体による複雑な挙動や,物陰からの飛び出し等のリスクを予測し,それらを回避できるよう,ステレオカメラやレーダーなどのセンシング情報に基づき,車両走行制御の判断を行うAD ECUで安全な速度や走行軌道を計画することが求められる。

これまで同社では,歩行者等の行動変化を予測し,安全で自然な減速を行ない,衝突を防止する基本技術を開発してきた。今回,この基本技術をさらに向上させ,人間が行なう運転のように,AD ECUが潜在的に衝突リスクの高い領域を予測し,リスクを回避できる速度や走行軌道で走行する,「危険予知運転」をリアルタイムに実行する技術を開発した。

この技術におけるリスク予測マップでは,車両などの移動する対象を考慮し,衝突する可能性がある領域のみをリスク予測している。そのため潜在的なリスクが多く,安全な走行軌道を計画することが難しいとされた一般道においても利用可能。特に,死角に存在する移動体などもリアルタイムにリスク予測マップ化させることが可能という。

これまで,車両のような移動する対象のリスク予測をAD ECUで処理する場合,平面で扱われる2次元のリスク予測マップに,さらに移動に伴う経過時間を加える必要があり,その処理が3次元におよぶ膨大なデータ量になってしまっていた。

しかし,同社の今回の技術では,移動体の将来時間を2次元のリスク予測マップ上に圧縮表現して,AD ECUでの処理を軽減することができるとしている。
キーワード:

関連記事

  • 防衛分野で求められる光技術とは 採択研究から見えるフォトニクスの方向性

    【解説】防衛分野で求められる光技術とは 採択研究から見えるフォトニクスの方向性

    防衛・安全保障分野において、フォトニクス技術には何が求められているのか。防衛装備庁が公表した2026年度「安全保障技術研究推進制度」の新規採択課題から、その一端が見えてくる。 今回、560件の応募から47件が採択された。…

    2026.10.23
  • OIST、レーザーで量子スピンを制御しセンチメートル級の物体を動かすことに成功

    沖縄科学技術大学院大学(OIST)の研究チームは、レーザー光によってダイヤモンド内部の電子スピンを制御し、そのスピンが生み出す力だけで、センチメートル級の物体を動かすことに成功した(ニュースリリース)。量子スピンに由来す…

    2026.10.09
  • 京大、60GHz帯で超広帯域移動通信とセンシング融合技術の同時実証に成功

    京都大学・教授の原田博司氏らの研究グループは、60GHz帯のミリ波を用いたソフトウェア無線技術を開発し、走行中の車両から最大10.3Gbit/sの高速無線伝送に成功した(ニュースリリース)。さらに、車両の位置の推定を超高…

    2026.10.09
  • 芝浦工大、検知・通信・給電・描画を1本のレーザーに統合へ

    芝浦工業大学・教授の新熊亮一氏を中心とする研究チームは、慶應義塾大学・准教授の吉岡健太郎氏らと提案した研究開発課題「四位一体レーザーによる面的能動空間の創出」が、科学技術振興機構(JST)の研究プログラム「CRONOS」…

    2026.10.07
  • 九州大学など、波長・位相を制御可能な次世代VCSELを開発へ

    九州大学大学院総合理工学研究院・教授の濱口達史氏と、みらい創造インベストメンツが共同代表者として申請した「パラメータ制御機構を内在するレーザー素子の実現と時空計測用途に向けた社会実装」が、科学技術振興機構(JST)の「デ…

    2026.10.06

新着ニュース

人気記事

編集部おすすめ

  • オプトキャリア